#薄膜铌酸锂 #铌酸锂声光器件 #叉指换能器
摘要
光学光束转向是自由空间光通信、传感和成像的一项关键技术。机械光束转向系统受限于有限的扫描速度和庞大的外形尺寸,而现有固态解决方案依赖像素化合成孔径,这需要复杂的制造和控制架构。集成声光光束转向是一种新兴技术,它使用集成声学换能器和固定波长激光源实现连续一维光束转向。在此,我们将该方法与同一薄膜铌酸锂平台上的光学环形谐振器集成,以显著增强光束转向效率和系统功能。所得器件实现了高达 26% 的共振增强光束转向效率和 18° 的视场。此外,通过利用集成电光控制,我们将环形谐振器的谐振动态锁定到啁啾激光频率,从而实现调频连续波光探测与测距运行。通过结合铌酸锂的压电和电光特性,本工作建立了一个紧凑、高效且可扩展的光束转向平台,其共集成声光调制和电光控制,适用于多功能应用。
划重点--销售晶圆和加工
#离子注入铒
#光子晶体腔电子束光刻刻蚀加工
468寸PLZTOI薄膜晶圆--180pm/V电光系数高
SOI晶圆:--220nm/340nm/500nm薄膜/ 3um厚膜-3umSIO2-675um,1万欧双高阻做探测器和量子器件
GEOI晶圆--做探测器和中远红外波导,SMARTCUT工艺
InGaPOI晶圆:2阶和3阶非线性器件--mbe
AlGaAsOI晶圆:非线性器件--mbe
ALNOI晶圆;紫外波导器件和紫外非线性器件
ALOOI晶圆;--氧化铝薄膜晶圆,键合工艺和镀膜工艺--紫外波导器件
TAOOI晶圆--氧化钽薄膜晶圆,离子束溅射镀膜工艺,吸收小损耗低
SINOI晶圆--超低损耗LPCVD+annealing氮化硅薄膜晶圆,210nm-300nm-400nm-800nm
SICOI晶圆;新型光量子波导平台减薄抛光工艺500nm-700nm-1um
8寸LTOI晶圆批量供应;铌酸锂的有力的竞争对手,薄膜钽酸锂晶300600
6寸X切Z切掺镁薄膜铌酸锂晶圆 ,厚膜 3um 5um 和 薄膜 100-600nm
8寸LNOI晶圆;8寸LNOI助力更大规模薄膜铌酸锂产品量产
流片: 6寸 氮化硅 铌酸锂 硅光 超高性价比流片, 1个BLOCK的价格买一整片晶圆
划重点--全国产-超高性价比-6 寸硅光-氮化硅-铌酸锂流片白皮书
我们为客户提供晶圆(硅晶圆,玻璃晶圆,SOI晶圆,GaAs,蓝宝石,碳化硅(导电,非绝缘),Ga2O3,金刚石,GaN(外延片/衬底)),镀膜(PVD,cvd,Ald,PLD)和材料(Au Cu Ag Pt Al Cr Ti Ni Sio2 Tio2 Ti3O5,Ta2O5,ZrO2,TiN,ALN,ZnO,HfO2。。更多材料),键合(石英石英键合,蓝宝石蓝宝石键合)光刻,高精度掩模版,外延,掺杂,电子束光刻等产品及加工服务(请找小编领取我们晶圆标品库存列表,为您的科学实验加速。
请联系小编免费获取原文
文章名:Resonance-enhanced integrated acoustooptic beam steering
作者:Yue Yuᴼʳᶜⁱᵈ¹, Qixuan Linᴼʳᶜⁱᵈ¹, Shucheng Fang¹, Joseph G. Thomasᴼʳᶜⁱᵈ², Yibing Zhouᴼʳᶜⁱᵈ¹, Zichen Xi², Jun Jiᴼʳᶜⁱᵈ², Yizheng Zhuᴼʳᶜⁱᵈ², Linbo Shaoᴼʳᶜⁱᵈ²,³, Bingzhao Li¹ & Mo Liᴼʳᶜⁱᵈ¹,⁴
单位:1|Department of Electrical and Computer Engineering, University of Washington, Seattle, WA, USA. 2|Bradley Department of Electrical and Computer Engi neering, Virginia Tech, Blacksburg, VA, USA. 3|Center for Quantum Information Science and Engineering (VTQ), Virginia Tech, Blacksburg, VA, USA. 4|Department of Physics, University of Washington, Seattle, WA, USA.
引言
光学光束转向是广泛光学应用的一项关键使能技术,包括光探测与测距(LiDAR)[1,2]、自由空间光通信[3,4]、生物成像[5,6]、光镊[7,8]以及量子系统的光学控制[9–11]。传统的非机械光束转向方法,例如光学相控阵[12–14]、空间光调制器[15]、焦平面开关阵列[16,17]和数字微镜器件[18,19],依赖由大量波长尺度像素组成的合成孔径。利用这些平台实现宽转向角和高角分辨率需要 increasingly 更大的更小像素阵列,从而需要更复杂的外围控制电路,这在可扩展性、功耗和系统复杂性方面提出了重大挑战。当应用需要同时转向多个光束时,例如高帧率 LiDAR、多通道自由空间光通信以及使用原子和离子量子比特的可扩展量子计算,这些挑战变得更加严峻。光束转向的另一种方法利用色散光学元件将不同光学频率衍射到不同方向[20,21]。虽然这一原理使得能够使用波长调谐进行光束转向,但它通常需要宽带或快速可调谐激光源,而这些往往复杂且昂贵,并且与许多应用不兼容。
声光光束转向(AOBS)是一种新兴技术,由于其独特的工作原理,具有应对上述挑战的潜力。AOBS 利用材料中的声波衍射光,从而产生动态可调谐的折射率光栅[22,23]。AOBS 中光栅的空间周期和衍射角由声学频率控制,而散射强度由声学振幅控制,从而允许通过振幅控制实现光束转向。传统体声光器件长期以来一直用作偏转器、调制器和移频器[24],但其性能受限于相对较低的声学频率和较大的器件尺寸。
集成光子学和光力学的最新进展促成了导波声光器件,其将光学波和声学波同时限制在平面[25]和波导[26,27]结构中。强限制在紧凑的器件占地面积内大幅增加了声波与光波之间的相互作用。与使用像素化光学孔径的其他固态光束转向技术相比,集成 AOBS[28,29] 具有若干独特优势:它们具有连续光学孔径,每个通道仅需一个声学换能器,并允许通过用多个声学音驱动每个通道来同时进行多光束转向。此外,每个转向光束的振幅和相位均可独立控制且具有高带宽,使 AOBS 成为适用于许多应用的高度通用且可扩展的技术。
我们此前在薄膜铌酸锂(TFLN)平台上对集成 AOBS 的演示已突显其将光从集成光子芯片转向自由空间的能力[28,29]。AOBS 的原理已在文献 28、29 中深入讨论。然而,由于受声波传播损耗和器件单程结构限制的有限声光(AO)相互作用长度,所实现的光学效率一直局限于百分之几。进一步提高光学效率势在必行,特别是对于需要高信噪比或在严格功率约束下运行的应用。在此,我们利用 TFLN 平台上实现的高质量光子电路,通过将高 Q 光学谐振器与 AOBS 结合来共振增强声光相互作用(图 1a)。这种共振增强 AOBS(rAOBS)方案通过光在谐振器内多次往返循环,将有效 AO 相互作用长度延长一个数量级以上,从而显著提高光学效率。此外,集成铌酸锂(LN)光学谐振器通过电光调制实现频率啁啾,从而允许在紧凑光子芯片上演示调频连续波(FMCW)LiDAR。
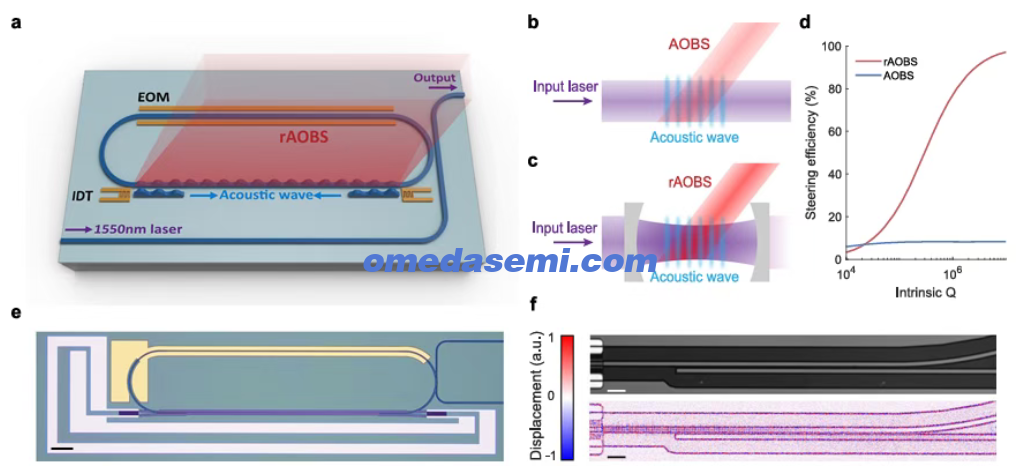
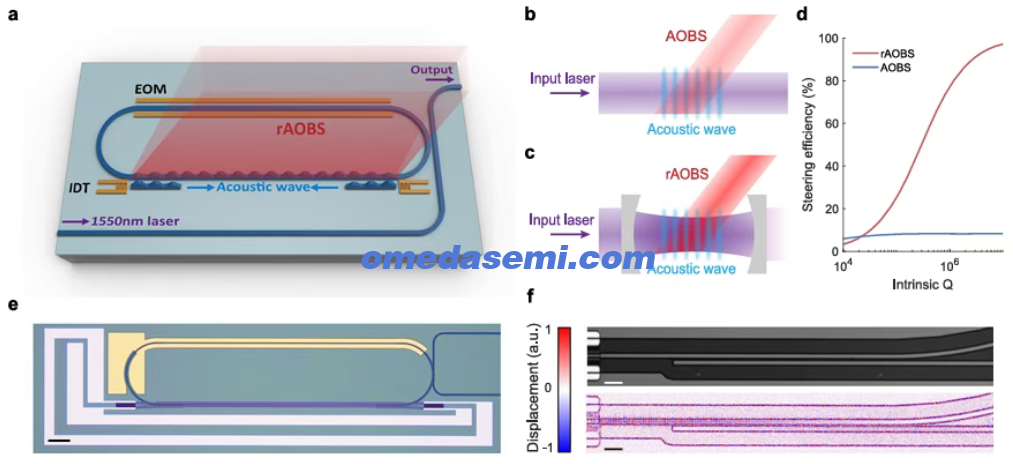
图 1 | 集成共振增强声光光束转向(rAOBS)。a rAOBS 器件的示意图。激光耦合进入跑道型谐振器并在其中循环,在此处经历由啁啾 IDT 产生的声波所诱导的共振增强声光散射。b 在单程 AOBS 中,光仅被声波散射一次,未散射的光则损失掉。c rAOBS 在充满声波的谐振器中回收光,以共振增强声光散射效率。请注意,虽然我们的器件利用微环谐振器,但此处为解释概念而示出法布里–珀罗型谐振器。d 在假设声光相互作用长度为 1 mm 且声功率密度为 1 mW/μm 的情况下,模拟的 AOBS 和 rAOBS 最佳转向效率随谐振器本征 Q 的变化。e rAOBS 器件的光学显微图像。比例尺:100 μm。f 通过两个声波导之间的倏逝耦合实现的声波定向耦合器。上图显示耦合器的光学显微图像。下图显示传播声波的表面振动测量图像。由于成像系统视场有限,两个面板均由两幅图像拼接而成。比例尺:10 μm。
结果
器件设计
我们此前的结果[29]表明,在 TFLN 中,导模光学传播损耗显著低于声波传播损耗。因此,在 AOBS 中,未被声波散射到自由空间的那部分光仍被引导在 TFLN 层中(图 1b)。这表明,提高光学效率的一种有效策略是通过将光场引导回 AO 相互作用区域来回收光场。这种方法将 AOBS 从单程过程转变为多程相互作用。光学回收可使用光学谐振器实现(图 1c),其中输入激光耦合到声波传播经过的谐振器。当输入激光调谐至谐振时,谐振器内光将建立起来,且 AO 相互作用将被共振增强。图 1d 显示了在假设 AO 相互作用长度为 1 mm 且声功率密度为 1 mW/μm(定义为每单位波导宽度的声功率)的情况下,单程 AOBS 和共振增强 AOBS 在各种光学 Q 下的模拟转向效率。对于低本征 Q,谐振器内建立因子低于 1,未获得有效增强。随着 Q 增加,谐振器内的光功率建立变得更加显著。因此,rAOBS 的转向效率显著超过单程配置,并在 AO 散射成为谐振器主导损耗通道时最终饱和于 100%。
为实现共振增强 AOBS,我们将光学谐振器与声波导和换能器集成在 TFLN 平台上,如图 1a 示意所示。该器件制造在绝缘体上铌酸锂(LNOI)衬底上,该衬底具有 300 nm 厚的 X 切铌酸锂层,位于 2 μm 厚的埋氧层上。器件由耦合到总线波导的光学跑道型谐振器、两个声波导以及两个产生声波的宽带叉指换能器(IDT)组成。光学波导和声波导均通过将 LN 层部分刻蚀 150 nm 形成脊结构来形成。光学波导和声波导具有相同的 3 μm 宽度,分别用于引导 TE₀ 光学模和 Rayleigh 声学模。跑道型谐振器还具有一对电光(EO)电极,用于通过 LN 的普克尔斯效应调谐谐振波长。图 1e 显示了所制造器件的光学显微图像。与我们此前使用声波和光波板模的器件[28,29]相比,目前的设计将声波和光波均限制在脊波导中,提高了设计灵活性并增强了 AO 相互作用。为在两个波导之间耦合声波,可使用倏逝耦合设计声波定向耦合器,其方式类似于光学定向耦合器。图 1f 显示了一对耦合声波导。声波的传播和耦合可使用基于光谱干涉测量的表面振动测量技术直接成像[30]。图 1f 中的振动测量图像清楚地显示,在 1.63–1.86 GHz 声学频率范围内,声波以 125 μm 的临界耦合长度从顶部波导近乎完全转移到 底部波导。我们使用此类定向耦合器将声波耦合进入跑道型谐振器。声波导与光学波导之间的间隙为 1 μm。由于光学模在波导中比声学模受到更强的空间限制,该间隔在保持高效声耦合的同时诱导可忽略的光学损耗。当两个 IDT 均被驱动时,相对于光学模的共传播和反向传播声波分别通过独立的相位匹配行波散射过程产生斯托克斯和反斯托克斯边带,从而与单 IDT 配置相比提高总转向效率。
共振增强声光散射
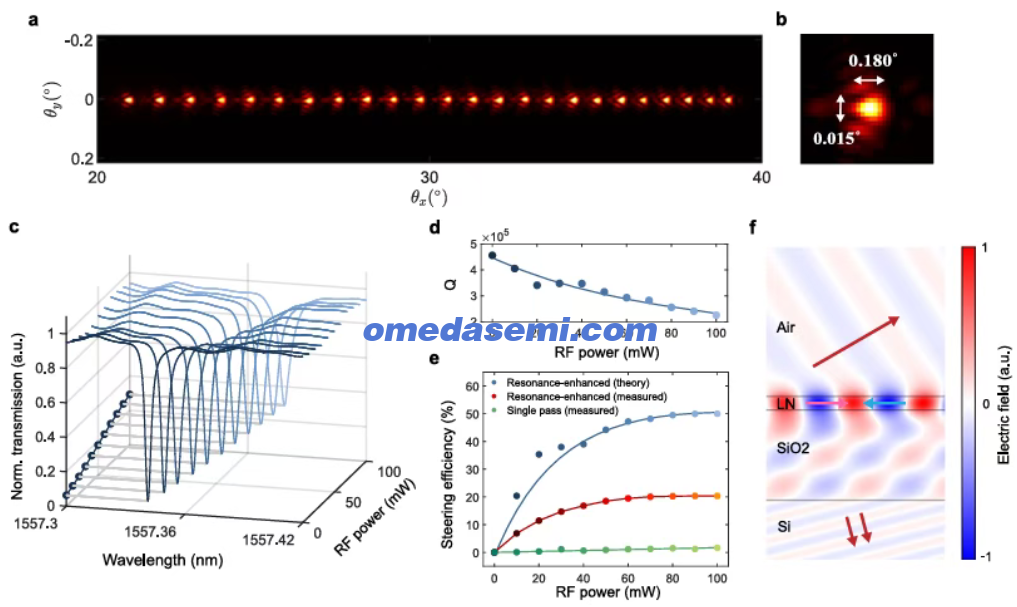
图 2 | 共振增强声光散射。a 当声学频率从 1.63 GHz 扫描至 1.86 GHz 时,在焦平面处转向光束的叠加图像。图像在两个不同的成像中心角 25° 和 35° 处采集,并拼接在一起,以减少由成像物镜有限数值孔径(NA)引起的离轴像差。每个光束分布在叠加前均归一化至相同的最大像素值。b 当声学频率为 1.70 GHz 时光束分布的放大图像。测得的角度发散沿扫描方向为 0.180°,垂直于扫描方向为 0.015°。c 在固定频率 1.70 GHz 下,当用于激发声波的 RF 功率从 0 逐渐增加到 100 mW 时,光学谐振器透射光谱的演变。每个光谱的最小透射点投影到透射–RF 功率平面上,说明谐振消光比随 RF 功率增加而逐渐降低。d 测得的光学谐振器负载品质因数随 RF 输入功率的变化。线条表示对数据的拟合。e 由 (d) 计算的理论共振转向效率,以及实验测得的共振和单程转向效率随 RF 输入功率的变化。蓝线和绿线表示对相应数据的拟合,红线为视觉引导线。f 导波光及其由 AOBS 诱导的相应散射场的模拟电场分布。紫色、蓝色和红色箭头分别表示导波光、声波和散射场。光束转向既发生在空气中,也发生在硅衬底内。
AO 转向角由声波频率控制。通过在 IDT 带宽内调谐声学频率,我们在视场(FOV)内扫描光束,并测量其在动量空间中的分布。图 2a 显示了在相机系统焦平面处捕获的转向光束的叠加图像(光学装置见补充信息 S9)。相对于芯片表面的转向角以约 30° 为中心,FOV 约为 18°,受啁啾 IDT 的射频(RF)带宽限制。从较小到较大转向角的光束对应于从 1.63 至 1.86 GHz、以 10 MHz 递增的声学频率。如图 2b 所示,对 FOV 中心处光束分布的高斯拟合得出水平方向(转向方向)的半高全宽(FWHM)角发散为 0.180°,这与衍射极限 0.886λ/(L cos(φ)) = 0.157°[31] 吻合良好,其中 λ = 1550 nm 为光学波长,L = 1 mm 为 AO 相互作用长度,φ = 60° 为相对于芯片表面法线的转向角。垂直于转向方向的角发散为 0.015°,受置于物镜后瞳孔之后的狭缝滤光片的 5 mm 宽光学孔径限制。
共振增强声光散射效应可从光学谐振随声功率增加的演变中清晰观察到。从光学谐振器的角度来看,AO 散射向自由空间引入了一个额外损耗通道,表明散射效率可通过测量谐振器 Q 因数的变化来量化。图 2c 显示了当用于激发声波的 RF 输入功率在固定频率 1.70 GHz 下逐渐增加时,谐振器测得的光学透射光谱。我们观察到,当 RF 功率从 0 增加到 100 mW 时,负载 Q 从 4.7 × 10⁵ 逐渐降低至 2.1 × 10⁵(图 2d,实线表示对测得 Q 的拟合)。此外,谐振发生红移,这可归因于加热效应。Q 的降低表明 AO 散射强度增加。理论上,共振增强 AO 散射效率由下式给出:
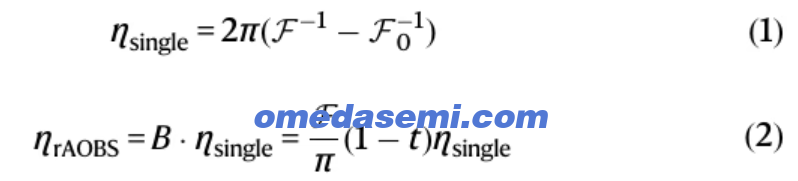
其中 η_rAOBS 和 η_single 分别为共振和单程转向效率。B 是建立因子,F 和 F₀ 分别为有声学激发和无声学激发时的精细度,t 是腔在谐振处的复透射率(推导见补充信息 S2)。在 100 mW RF 输入功率下,η_single 和 B 分别为 5.7% 和 8.8;因此,理论共振转向效率为 50%。各种 RF 驱动功率下的共振转向效率基于图 2d 中的结果使用相同方法计算,并绘制于图 2e 中。
或者,AO 散射效率可通过使用置于芯片上方的光学功率计(Thorlabs S122C)直接测量散射光功率来确定。为与 rAOBS 进行比较,我们还通过将跑道型谐振器替换为直波导来制造并测量单程器件。图 2e 显示了通过将散射光功率除以输入波导中的光功率而测得的 AO 散射效率。单程器件的效率显示出对 RF 功率的线性依赖,根据线性拟合在 100 mW 时达到 2%。相比之下,rAOBS 器件的效率显示出对 RF 功率的亚线性依赖,并在 100 mW RF 功率下饱和于约 20%。我们注意到,由于宽带 IDT 的阻抗匹配较差,大部分输入 RF 功率被反射,而不到 10% 被 IDT 吸收并转换为声功率。通过适当设计的阻抗匹配网络,产生相同声功率所需的输入 RF 功率可降低至约 10 mW。
比较两种情况,光学谐振在饱和前将 AO 散射效率增强 30 倍以上,在饱和后增强约 10 倍。这种饱和行为可归因于当声光散射强度增加时,耦合从临界耦合区域向欠耦合区域的变化。使用谐振器的本征耗散率 κ_i、外部耗散率 κ_e 和 AO 散射耗散率 κ_AO,式 (2) 可表示为(推导见补充信息 S2):
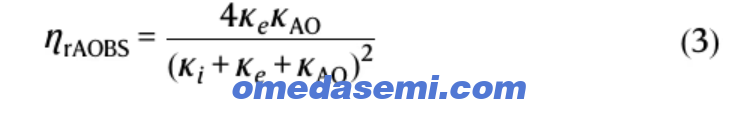
因此,对于临界耦合(κ_i = κ_e)的谐振器,最大 η_rAOBS 将为 50%。
直接测得的效率比由谐振器 Q 因数确定的值低 2.5 倍。这种差异可由散射向下进入衬底、因而未被芯片上方功率计收集的那部分光来解释。相比之下,Q 因数的降低由总 AO 散射诱导,与散射方向无关。图 2f 中的模拟结果清楚地揭示了这一点,其表明向下散射比向上散射更高效(见补充信息 S1)。尽管硅在工作电信波长下透明,但在当前装置中无法直接收集这种向下散射的光,因为实验未提供背面光学通道,且硅衬底背面未抛光以实现高效光收集。这种原本损失掉的功率在未来设计中可能通过降低声学频率以实现仅衬底光束转向,并结合背面光学通道、抛光衬底以及诸如光栅或棱镜耦合器等专用输出耦合结构以实现高效光收集,来加以利用。
上述光学腔和转向效率表征在声学频率 1.70 GHz 下进行。在所示 FOV 内实现的最高转向效率为 26%,跨整个 IDT 带宽的更全面表征提供于补充信息 S5 中。
对啁啾激光的电光谐振锁定
LiDAR 技术长期以来追求的一个目标是相干 FMCW 测距,其相较于非相干飞行时间方案具有许多优势。FMCW 要求光学系统同时转向光束并对激光频率进行啁啾。测距深度分辨率 δd 由啁啾频率偏移 f_E 决定,由 δd = c/2f_E 给出,其中 c 为光速。因此,要实现厘米级深度分辨率,f_E 需要高达 15 GHz。后者对高 Q 光学谐振器构成挑战。如图 3a 所示,当激光频率被啁啾时,谐振器谐振与啁啾激光之间的失谐会在转向光束中引起显著的功率波动。为应对这一挑战,我们利用 LN 的电光特性,通过向集成在谐振器中的 EO 电极施加外部调谐电压,将其谐振频率动态锁定到啁啾输入激光。
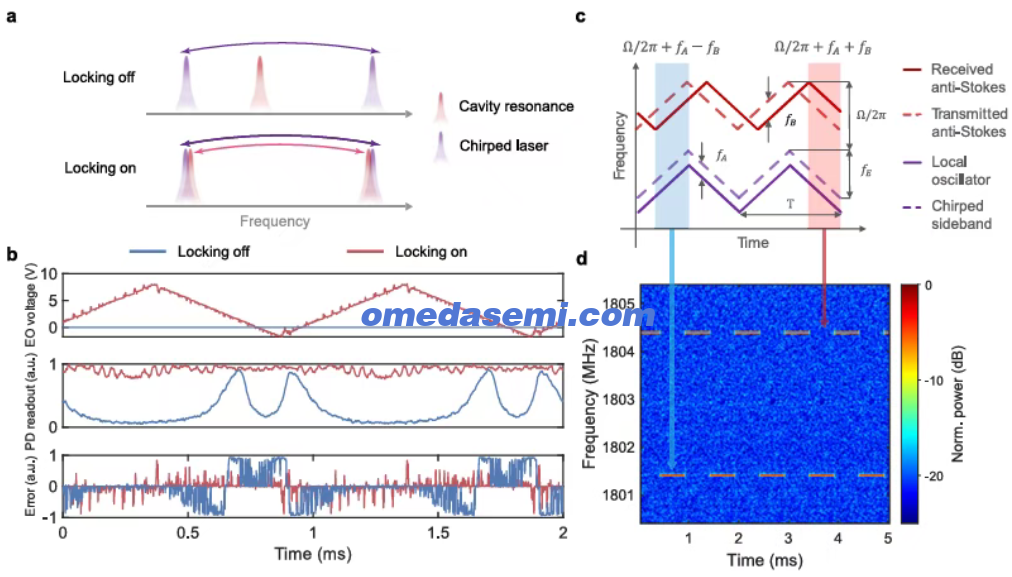
图 3 | 对啁啾激光源的电光谐振锁定。a 电光谐振锁定示意图。当锁定关闭时,啁啾激光边带在频域中交替偏移,而谐振保持固定。当锁定开启时,谐振跟随啁啾边带,从而增强光束转向。b 当锁定开启和关闭时,来自 PID 控制器的测得 EO 驱动电压、由光电探测器测得的自由空间光束功率,以及由 PID 控制器检测的误差信号。c 在接收到的反斯托克斯转向光束与通过声光移频器(AOFS)下移啁啾激光边带频率而生成的本地振荡器之间进行外差测量所涉及光的实时频率示意图。为清晰起见,省略斯托克斯光。Ω、f_A、f_B、f_E 和 T 分别表示声学角频率、AOFS 频率、由传播延迟引起的频移、啁啾偏移和啁啾周期。d 由示波器记录信号测得的实时拍频音符。该图使用 STFT 生成。
为将光学谐振器锁定到啁啾激光,我们向 EO 电极施加 20 MHz 的弱 RF 信号以抖动谐振器谐振频率,从而调制通过谐振器的激光透射。透射光由光电探测器检测,输出信号被解调并用作误差信号(细节见补充信息 S7),其向比例–积分–微分(PID)控制器提供负反馈。PID 控制器的输出施加到 EO 电极以完成反馈回路并将谐振器锁定到激光。反馈系统的带宽为 10 kHz。详细谐振锁定设置和程序见补充信息 S6 和 S8。啁啾激光源通过用电光调制器(EOM)调制连续波(CW)激光以产生频率可调谐的边带来生成。EOM 由放大的 RF 信号驱动,该信号具有由任意波形发生器(AWG)生成的锯齿频率啁啾波形。我们选择上边带作为啁啾激光源,其失谐从 7 扫描至 12 GHz(啁啾偏移 f_E = 5 GHz),啁啾周期为 T = 1 ms。
图 3b 显示了 PID 控制器的输出、由光电探测器测得的自由空间光束功率,以及由 PID 控制器检测的误差信号(详细实验设置见补充信息 S6)。当锁定关闭且激光频率在 5 GHz 范围内啁啾时,转向光束的功率(蓝色,中面板)随啁啾变化超过十倍。当锁定开启时,由 PID 控制器提供的 EO 驱动电压(红色,上方面板)忠实地跟踪激光的锯齿啁啾。锁定使转向光束中的光功率稳定得多(红色,中面板)。误差信号中观察到的周期性特征很可能与谐振锁定环路中啁啾同步的残余跟踪误差有关。在激光频率跟踪期间,腔谐振被调谐以跟随周期性啁啾的光学边带,而锁定检测器、PID 控制器、EOM 驱动器和反馈电子设备均具有有限带宽,并可能引入相位延迟。这种残余误差预计在锯齿啁啾的转折点附近更为明显,此时调谐轨迹迅速反转,反馈环路可能表现出小的过冲或欠冲。由于锁定开启时误差保持有界,这一特征被归因于残余跟踪误差,而非失去锁定。
为确认由该器件转向的啁啾激光的相干性,我们在转向光(由准直器收集并经过纤维延迟线延迟)与本地振荡器(LO)之间进行外差测量,这是 FMCW 测距的基本过程。在 FMCW LiDAR 中,频率啁啾的光信号被发射向目标,并以与目标距离 d 成正比的传播延迟 Δt = 2d/c 反射回来。反射信号随后与作为本地振荡器的啁啾激光复制品混合,通过外差检测产生拍频 f_B = 2f_E Δt/T,其中 f_E 和 T 分别为频率啁啾偏移和周期。由于两个信号之间的频率差与往返延迟成正比,目标距离可直接从 f_B 提取。当使用 rAOBS 实现 FMCW LiDAR 时,还必须考虑由 AO 散射引入的额外频移。具体而言,相对于光传播方向的共传播和反向传播声波分别产生斯托克斯和反斯托克斯边带,从而产生频移的转向光束。我们在以下讨论中聚焦于反斯托克斯边带。如图 3c 所示,外差测量产生两个拍频 Ω/2π ± f_B,其中 Ω 是声波的角频率。为区分斯托克斯和反斯托克斯,使用声光移频器(AOFS)将 LO 频率下移 f_A = 102.9 MHz[32](详细实验设置见补充信息 S6)。该方案在接收信号中产生两个拍频音符:反斯托克斯边带为 Ω/2π + f_A ± f_B(斯托克斯边带为 Ω/2π − f_A ± f_B)。图 3d 说明了反斯托克斯边带和频移 LO 的实时频率,其中 Ω/2π = 1.70 GHz,f_B ≈ 1.5 MHz(对应于约 45 m 延迟长度,包括自由空间和纤维传播路径)。外差拍频音符用示波器记录,并用短时傅里叶变换(STFT)分析以捕获其实时频谱,如图 3d 所示。频谱图清楚地显示两个交替频率分量位于 Ω/2π + f_A ± f_B,与图 3c 中的分析一致。
调频连续波(FMCW)LiDAR 演示
通过利用 rAOBS 芯片的高转向效率和电光谐振锁定,我们展示了概念验证性 FMCW LiDAR。实验装置如图 4a、b 所示,由三部分组成:发射器、接收器和 LiDAR 目标。在发射器处,生成具有 5 GHz 偏移和 1 ms 啁啾周期的啁啾激光边带,由掺铒光纤放大器(EDFA)放大,并通过 90/10 纤维耦合器发送到 rAOBS 芯片。rAOBS 芯片被锁定到啁啾激光边带的共振。由 rAOBS 转向进入自由空间的激光束被引导至分束器,并照射位于约 2 m 远处的 LiDAR 目标。在接收器处,反射光通过分束器和准直器收集,并馈入纤维进行外差检测。所得拍频音符频谱使用实时信号分析仪(RSA)记录,以提取目标距离。
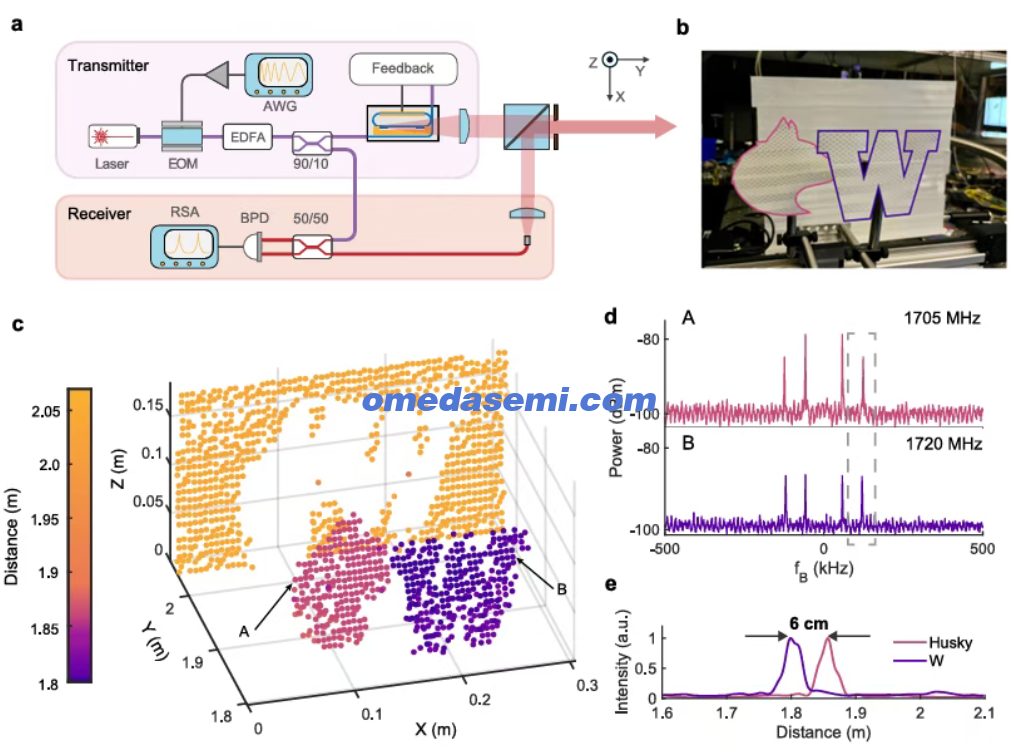
图 4 | FMCW LiDAR 演示。a 用于谐振锁定和 FMCW LiDAR 演示的测量系统示意图。反馈模块的详细图见补充信息 S6。AWG 任意波形发生器,EOM 电光调制器,EDFA 掺铒光纤放大器,RSA 实时信号分析仪,BPD 平衡光电探测器;b LiDAR 目标的照片。Husky 和 W 图标用彩色线条勾勒。c 由 LiDAR 捕获的目标点云。d 从 Husky 和 W((c) 中的点 A 和 B)反射信号的代表性外差拍频音符频谱。每个频谱以其各自的声学频率为中心,点 A 为 1705 MHz,点 B 为 1720 MHz。内对峰和外对峰分别对应于来自距离参考反射器和 LiDAR 目标的反射。e 从 (d) 中虚线框内数据计算的两个 FMCW 信号的放大视图。
目标是由反射膜制成的剪裁图案,如图 4b 所示。在该演示中,我们使用 rAOBS 器件沿垂直方向扫描光束,同时机械平移目标以实现沿水平方向的扫描。在未来的 LiDAR 系统中,沿水平方向阵列布置的多个 rAOBS 器件可用于实现同时多线扫描,从而消除对任何机械致动的需求。
测得的点云如图 4c 所示,其清晰地显示了目标的解析形状。观察到不同组件沿深度(Y 轴)的明显分离以及沿 Z 轴的高角分辨率。在 f_E = 5 GHz 下,测距深度分辨率 δd 为 3 cm。由 RSA 记录的来自 Husky 和 W(图 4c 中的点 A 和 B)反射信号的两个代表性外差拍频音符频谱如图 4d 所示。A 和 B 的外差拍频音符分别以 1705 和 1720 MHz 为中心,因为由于 AO 散射,转向光相对于激光源被声学频率频移。额外频移(f_B)归因于转向光束在自由空间和纤维中的传播延迟。每个频谱显示两对峰:内对峰源于距离参考目标(示意图中未显示),而外对峰对应于来自目标的反射。从图 4d 虚线框内数据计算的 FMCW 测距结果的放大视图如图 4e 所示,揭示了 W 和 Husky 特征之间 6 cm 的深度差。每个拍频音符峰的 FWHM 对应于 3 cm 的测距分辨率,与理论预期一致。
讨论
在本工作中,我们通过在 TFLN 平台上使用集成光学谐振器展示了 AOBS 的增强,实现了高达 26% 的光学效率和 18° 的 FOV。使用集成在谐振器上的 EOM,我们实现了一种谐振锁定方案,将光学谐振器同步到具有 GHz 偏移的外部频率啁啾激光,并展示了具有厘米级分辨率的 FMCW LiDAR。通过工程化材料平台以降低声波传播损耗,有望实现进一步改进[33]。此外,我们发现声光散射进入衬底比散射进入空气显著更高效,表明使用透明衬底可进一步增强性能。该器件平台结合了 LN 的压电和电光特性,以实现多功能运行。高光学效率、敏捷角度转向和电光调制能力的结合,使该平台非常适合包括 FMCW LiDAR 和自由空间光通信在内的应用,并可通过进一步的器件级和系统级工程努力来提高可扩展性、紧凑性和功耗。
方法
器件制造
rAOBS 在 X 切 LNOI 晶圆上制造,该晶圆具有 300 nm 厚 LN 层、2 μm 厚热氧化层和 525 μm 厚硅衬底(来自 NanoLN Inc.)。光学波导用电子束光刻(EBL)图案化,然后使用离子束刻蚀机刻蚀 150 nm。在剥离抗蚀剂后,使用食人鱼溶液和标准清洗溶液去除抗蚀剂残留和再沉积物。IDT 和 EO 电极用 EBL 图案化,随后分别进行 1 nm Ti-180 nm Al 和 2 nm Ti-100 nm Au 的剥离工艺。